汇新智能装备伺服马达选型匹配要点与安装调试流程说明
日期:2026-10-23
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在非标自动化产线与机器人集成项目中,伺服马达的选型匹配与安装调试质量,往往直接决定设备节拍、定位精度和长期运行稳定性。江苏佰汇新智能装备有限公司围绕机械加工、工业机器人抓手及精密机械零部件等业务场景,积累了一套可复用的伺服电机选型与调试方法。本文从实际工程角度出发,梳理选型要点与落地流程,供设备工程师与项目负责人参考。
伺服马达在公司业务中的定位
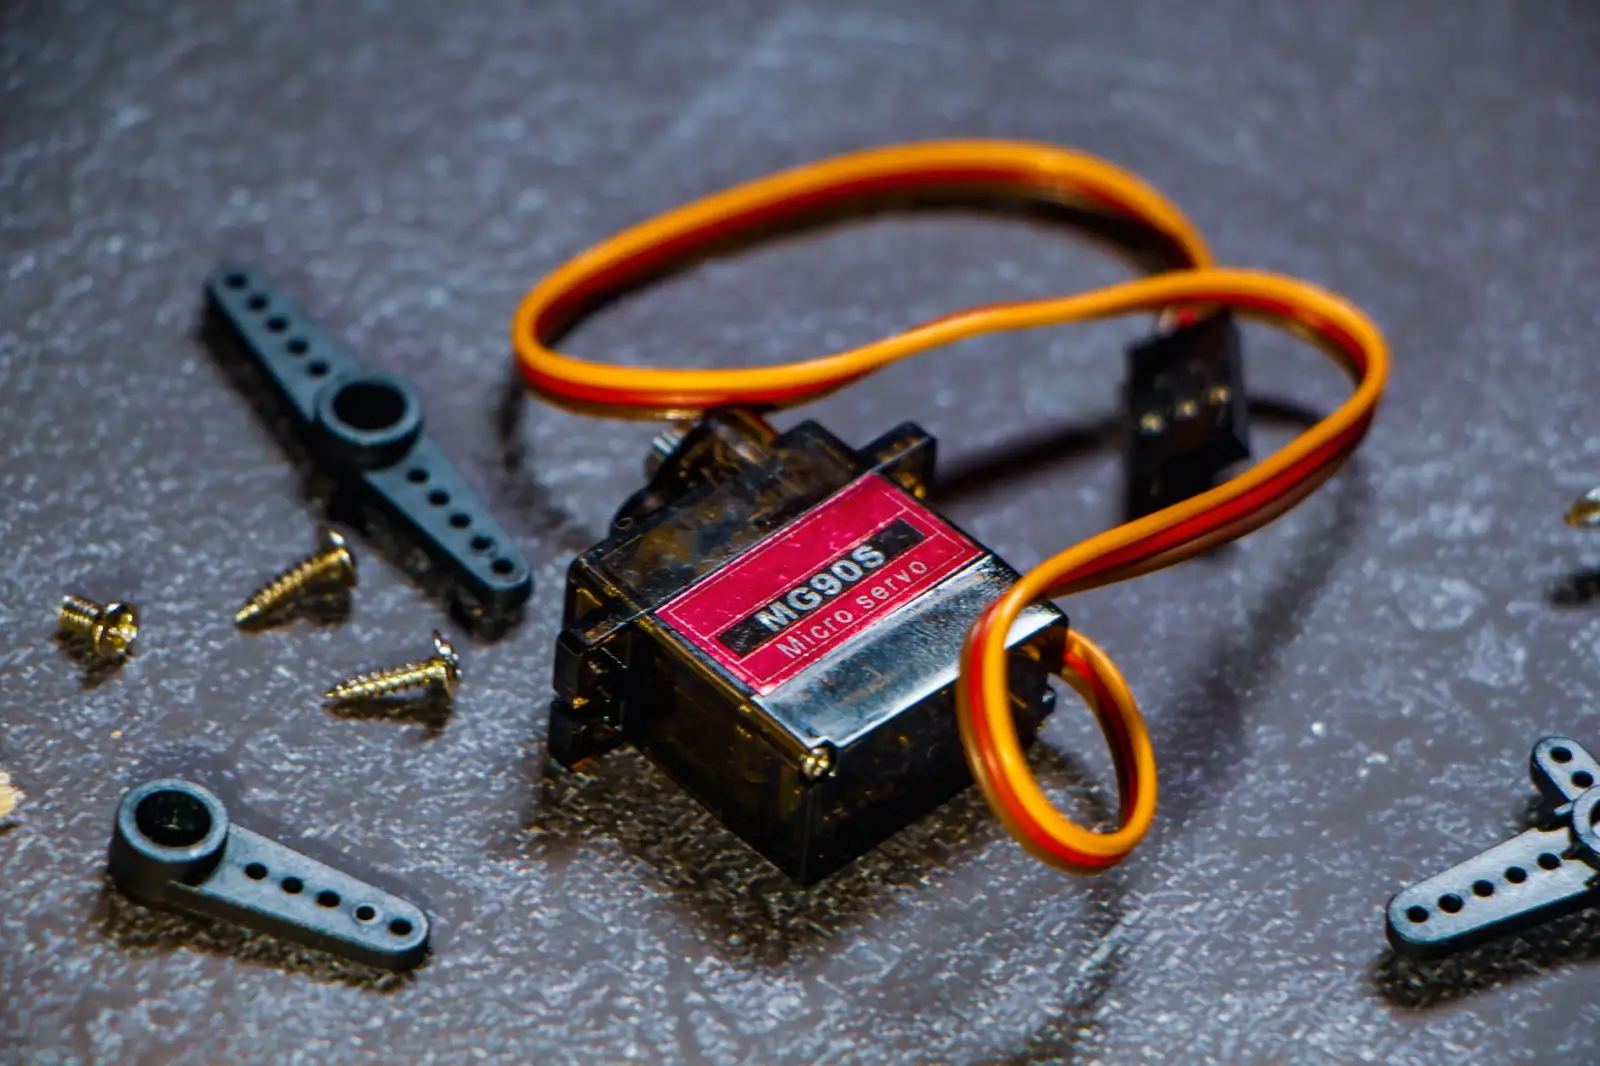
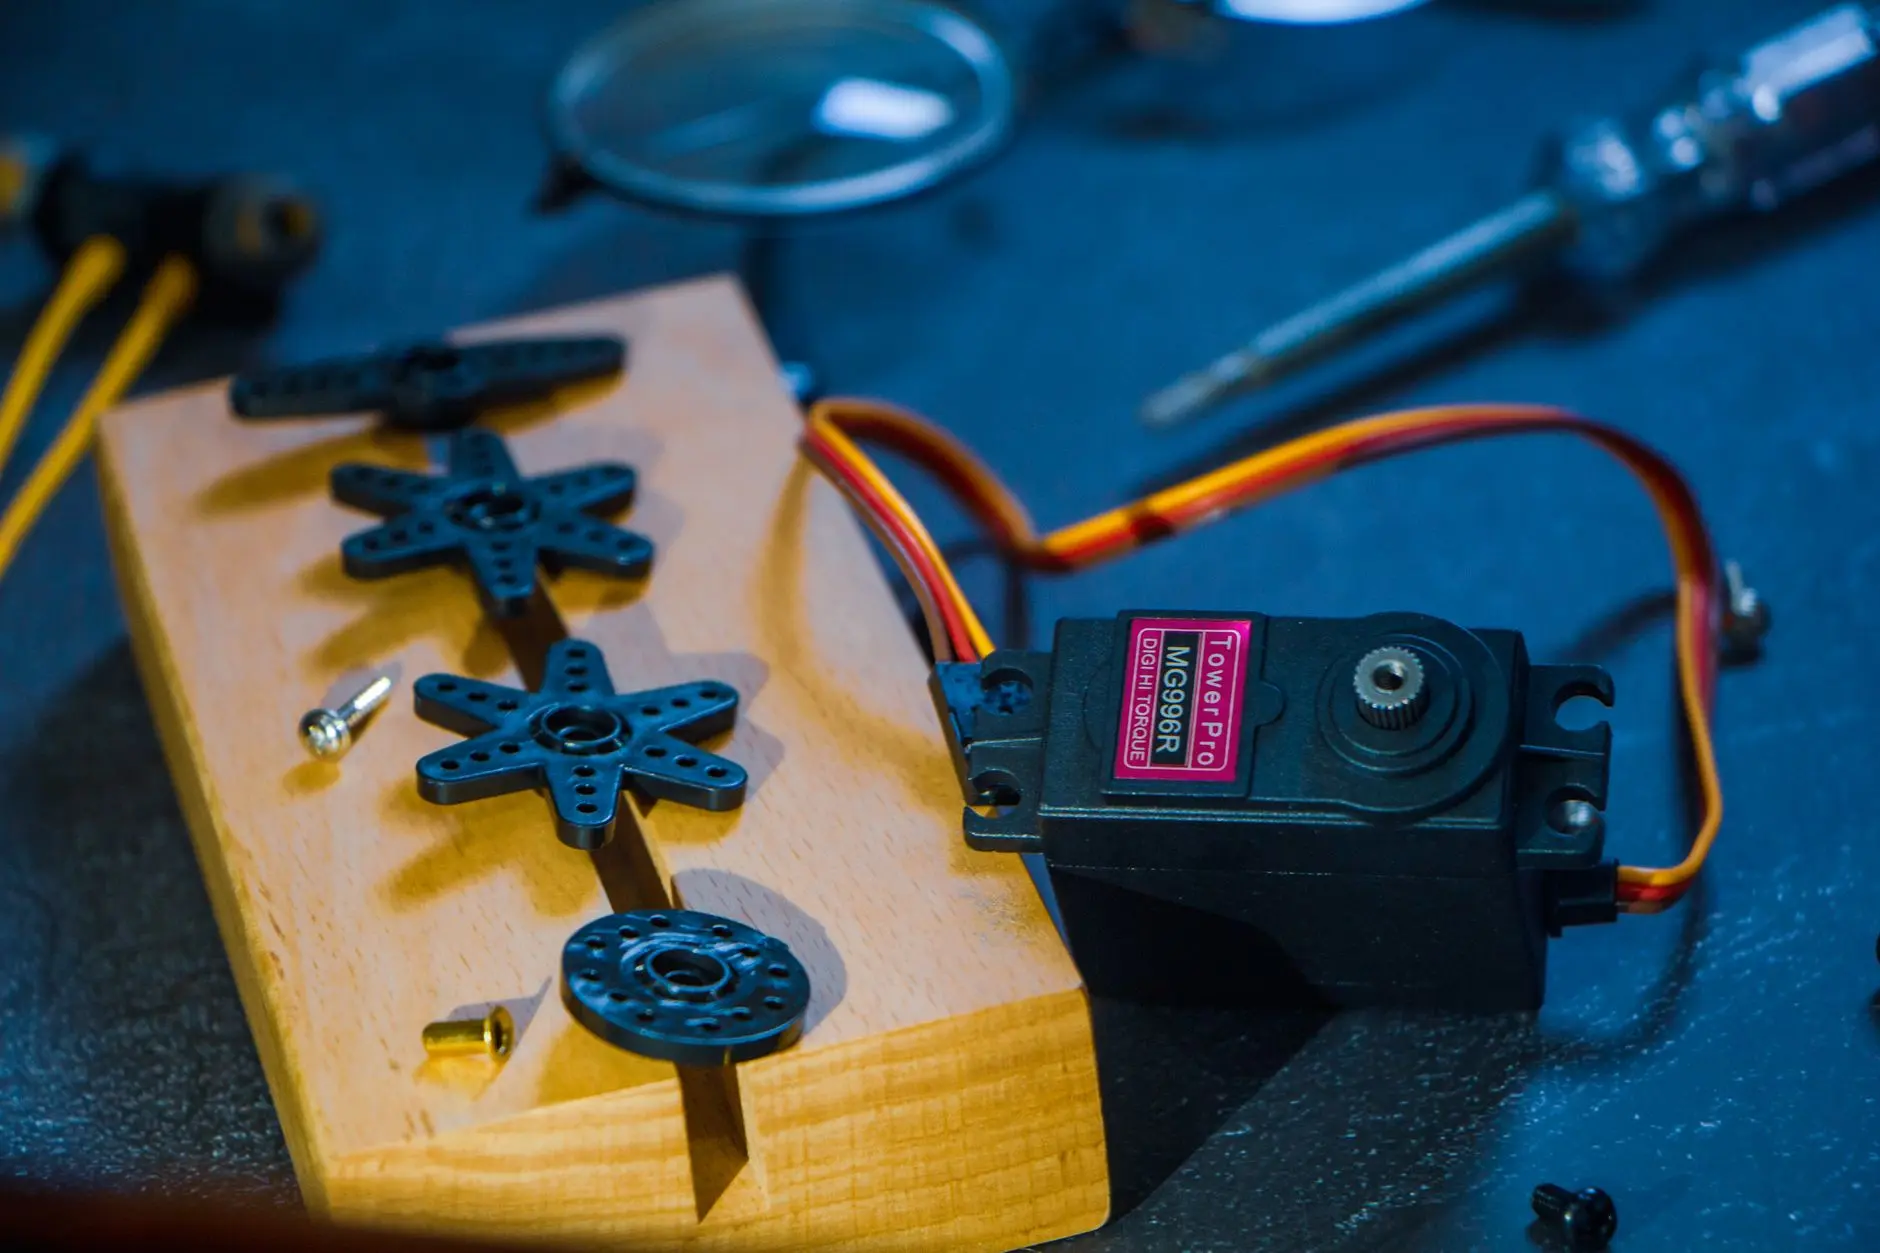
伺服马达是汇新智能装备多类产品的核心驱动部件。在工业机器人抓手方案中,伺服电机负责夹爪开合的位置闭环与力控;在精密机械零部件加工与装配工位,伺服马达驱动分度、送料与压装动作;在整线集成项目中,伺服系统与机器人控制器、PLC之间需要完成信号交互与运动协调。因此,选型不只是挑一个功率合适的电机,而是把负载特性、控制方式与机械结构一并考虑。
选型匹配的关键参数维度
选型阶段建议按以下顺序逐项确认,避免后期返工:
- 负载惯量与惯量比:计算折算到电机轴的负载惯量,一般建议惯量比控制在5倍以内,高动态场合进一步收紧,否则易出现整定困难与过冲。
- 连续与峰值转矩:依据加减速曲线核算峰值转矩,并留出1.5~2倍安全余量;连续运行工况需校核发热,防止长期过载。
- 转速与编码器分辨率:结合丝杠导程或减速比反推所需转速,编码器分辨率需满足定位精度要求,高精度工位可选用23位或多圈绝对值编码器。
- 总线与驱动匹配:确认控制器支持EtherCAT、Profinet或脉冲方向等接口,驱动器与电机品牌、功率段保持一致。
- 安装尺寸与环境:核对法兰规格、轴径与键槽,评估粉尘、切削液、温升等现场条件,必要时选择防护等级更高的机型。
适用场景与典型配置
汇新智能装备服务的客户多集中于汽车零部件、3C装配与通用机械加工领域。机器人抓手项目常采用200W~750W伺服马达配合谐波减速器,实现轻量化夹持;精密机械零部件检测与装配工位则多用400W~1kW机型,搭配滚珠丝杠完成微米级进给;对于多轴联动的机械加工上下料单元,伺服电机需与机器人节拍同步,此时更关注响应带宽与总线周期。不同场景的配置差异较大,建议在方案阶段提供负载图与动作时序,便于精确匹配。
安装调试流程说明
- 机械安装:保证电机与负载同轴度,联轴器预紧适中,地脚螺栓按力矩要求紧固,避免因安装应力导致附加负载。
- 电气接线:动力线与编码器线分开走线,屏蔽层可靠接地,检查相序与制动器供电。
- 参数初始化:输入电机代码,设定电子齿轮比与软限位,完成基本参数配置。
- 增益整定:先以较低刚性试运行,逐步提升位置环与速度环增益,观察波形无明显振荡后固化参数。
- 联动验证:与机器人及上位控制器联调,验证急停、回零、报警复位等逻辑,记录空载与带载电流曲线作为基线。
常见问题与协作建议
调试中较常见的问题包括低速爬行、定位超差与过载报警,多与惯量比偏大、增益过高或机械装配不良有关,建议先排查机械再调整参数。若项目涉及多品牌伺服混用,应提前确认总线兼容性与时钟同步方式。汇新智能装备可提供从选型计算、样机验证到现场调试的配套支持,客户在立项初期提供工况参数与节拍要求,有助于缩短交付周期。