汇新智能装备工业机器人抓手在精密机械零部件加工中的应用方案解析
日期:2026-10-28
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
在精密机械零部件加工领域,工件品种多、批量差异大、装夹精度要求高,人工上下料和普通气动抓手往往难以兼顾效率与一致性。汇新智能装备针对这一痛点,将工业机器人抓手与数控加工单元深度整合,形成可落地的自动化上下料应用方案,帮助加工企业稳定节拍、降低废品率。
方案概述:抓手如何嵌入精密加工单元
该方案以工业机器人抓手上料系统为核心,配合CNC加工中心、数控车床及检测工位组成柔性加工单元。汇新智能装备根据零件毛坯形态、机床接口和节拍要求,选配两指/三指并行抓手或定制仿形夹爪,由伺服电机驱动夹持动作,夹持力与开合行程可编程设定,避免薄壁件、轴类件在搬运中变形或划伤。整套系统可对接MES,实现工单切换时抓手参数自动调用。

核心能力与技术特点
- 高重复定位精度:抓手重复定位精度可达±0.02mm,配合视觉或机械定位销,满足精密机械零部件的同轴度与端面贴合要求。
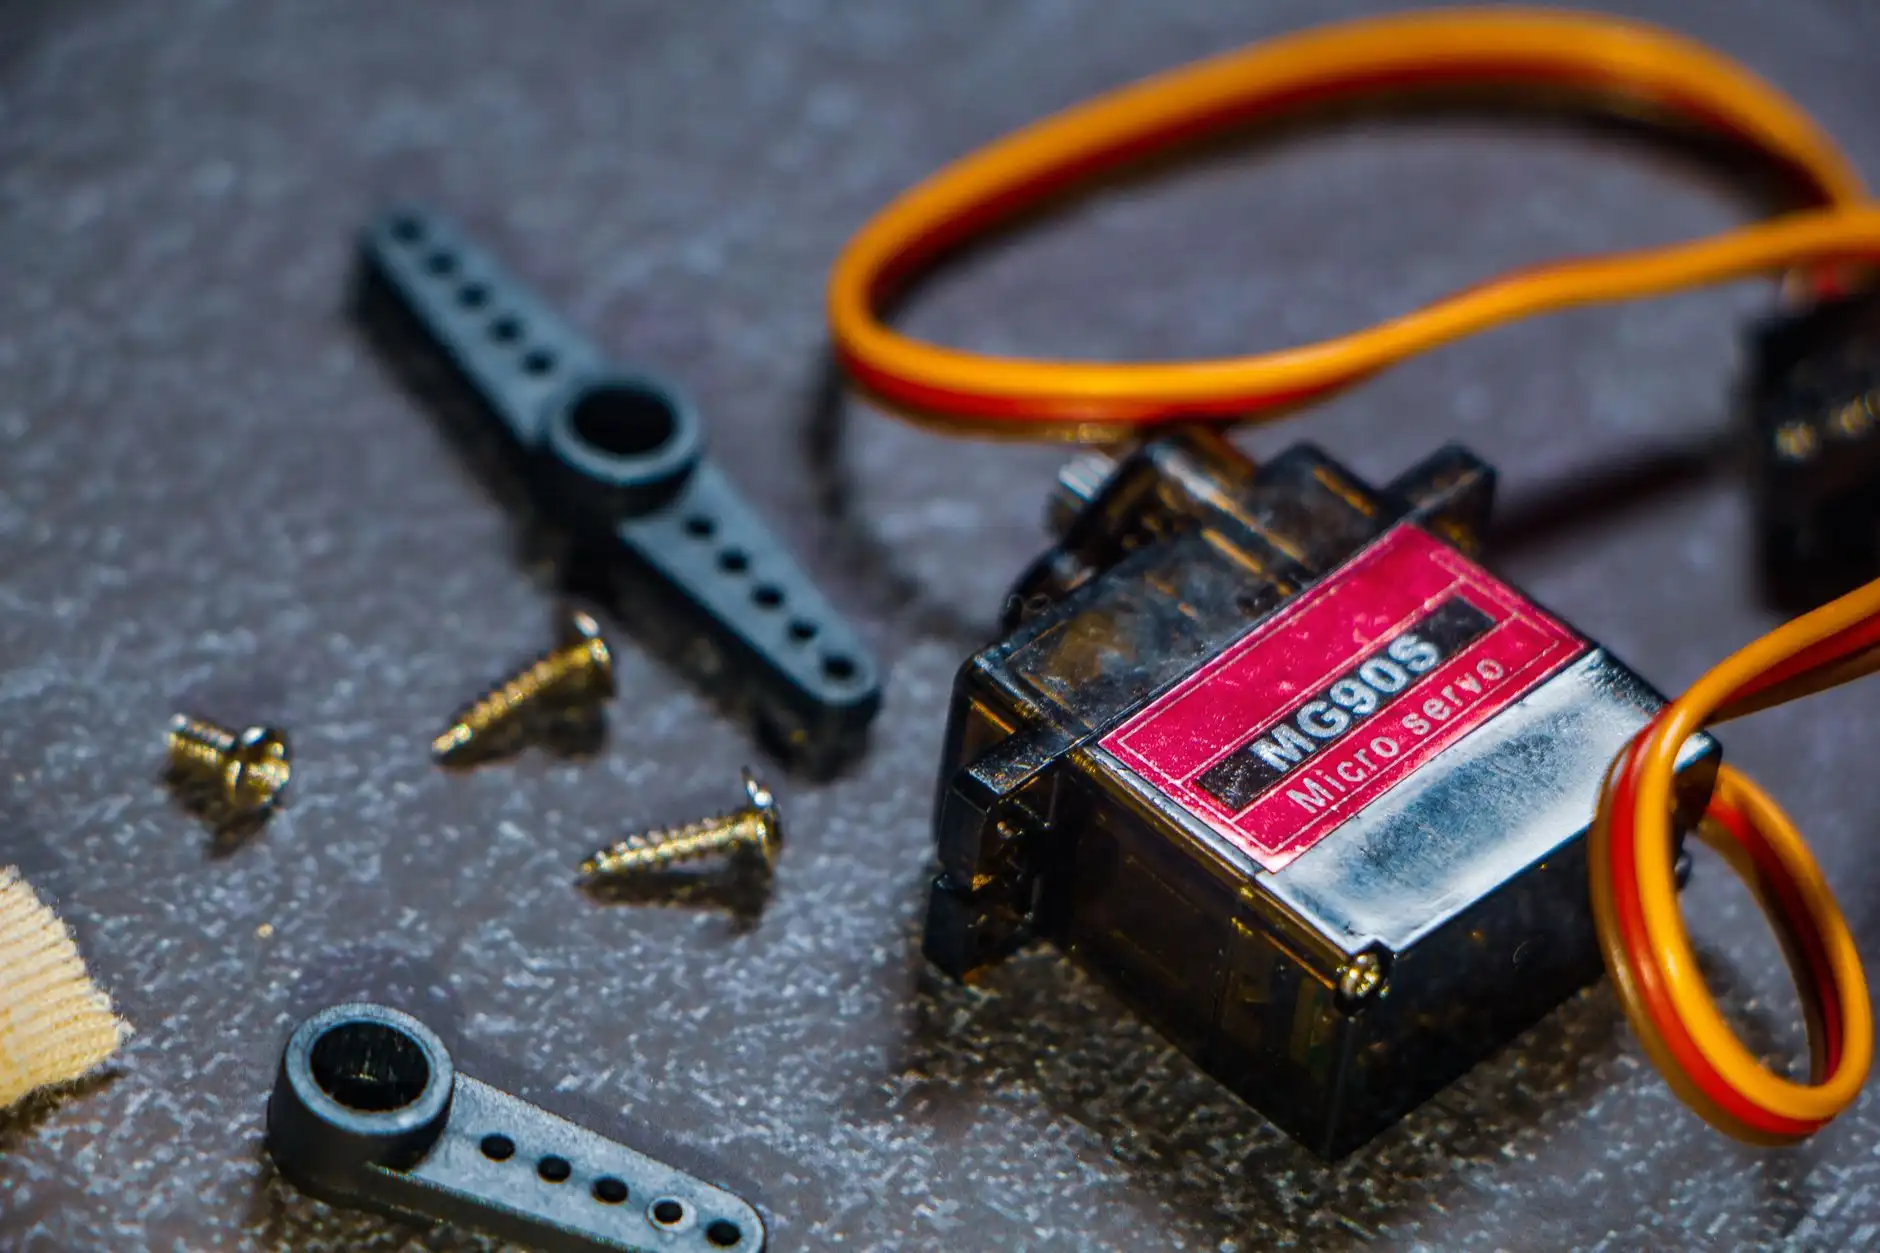
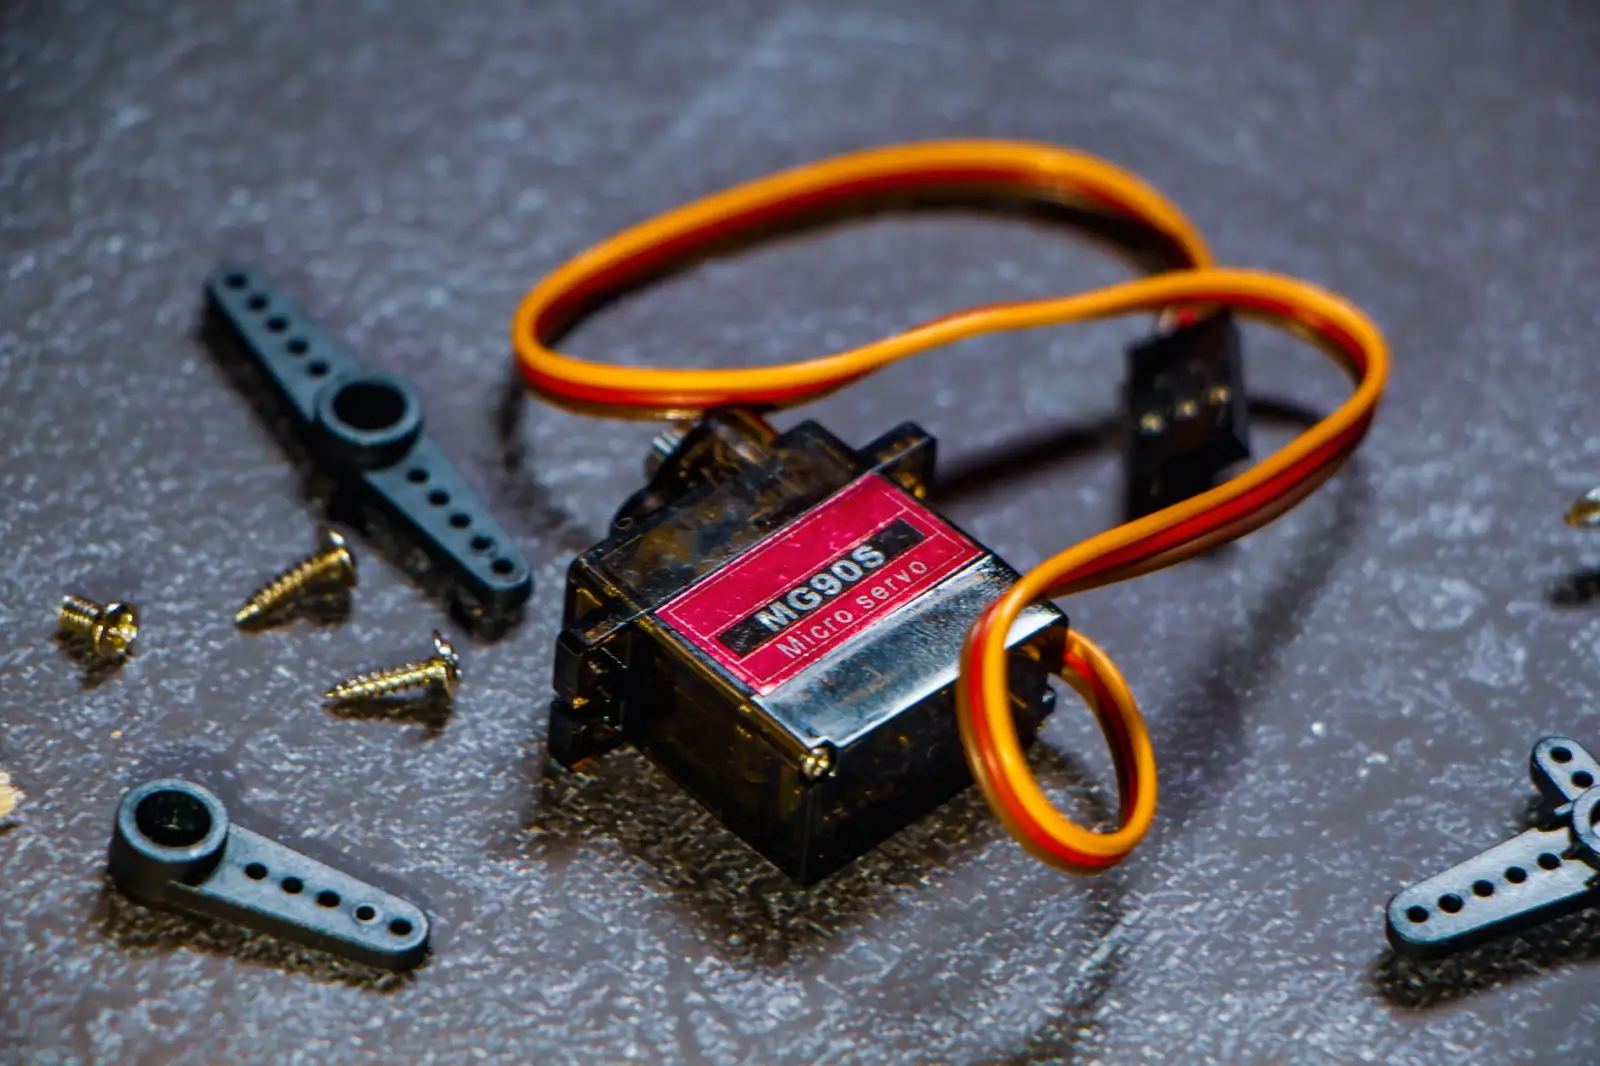
- 伺服驱动可控夹持:采用伺服马达闭环控制,夹持力分档可调,夹持状态实时反馈,异常掉件可触发停机报警。
- 快换与柔性适配:抓手本体支持快换盘,配合机器人程序切换,可在3分钟内完成不同零件族的上料切换。
- 耐磨与洁净设计:夹爪指面可选硬质合金、聚氨酯或工程塑料包覆,适应钢件、铝件、铜件及表面处理件的不同接触要求。
适用对象与典型场景
方案主要面向从事机械加工的中小批量、多品种生产企业,典型场景包括:数控车床轴套类零件上下料、加工中心箱体/法兰类零件换装、磨床前道转运,以及需要与清洗、检测工序串联的复合工位。对于节拍要求在8~15秒/件、单班换型2~5次的产线,抓手上料的经济性尤为明显。
选型与实施流程建议
- 工件与工艺梳理:提供零件图纸、毛坯状态、机床型号及目标节拍,明确夹持部位与避让空间。
- 抓手构型确定:依据零件重量、重心和表面要求,确定夹爪形式、驱动方式与传感器配置。
- 仿真与节拍验证:通过机器人运动仿真校核干涉与循环时间,必要时调整料仓布局。
- 现场联调与验收:完成抓手与机床、安全围栏的信号联调,按连续运行稳定性进行验收。
常见问题与合作建议
用户常关注抓手能否兼容现有老旧机床、夹持力是否会压伤精加工面、换型是否依赖厂家工程师。汇新智能装备的做法是:前期提供工件试夹与节拍评估,控制接口按机床现有IO或总线协议适配,并为客户培训换型操作与日常维护。建议企业在规划阶段即明确未来1~2年的零件族范围,为伺服电机行程和夹爪预留扩展余量,避免后期重复投入。
如需结合具体零件评估工业机器人抓手的夹持方案与节拍可行性,可联系汇新智能装备提供图纸与工艺信息,我们将给出针对性的选型建议与实施路径。