汇新智能装备解析:工业机器人抓手选型与伺服电机匹配技术要点
在自动化产线改造项目中,工业机器人能否稳定高效地完成搬运、上下料、打磨等工序,很大程度上取决于末端执行器与驱动系统的匹配质量。汇新智能装备在长期服务机械加工客户的过程中发现,不少现场故障并非机器人本体问题,而是抓手选型不当或伺服电机匹配失准所致。本文结合工程实践,梳理几个关键技术要点,供设计与调试人员参考。
抓手选型:从工件特征反推结构形式
抓手选型不能只看负载重量。工件的几何形状、表面状态、节拍要求和定位精度共同决定结构形式。例如,规则回转体工件适合三爪自定心结构,薄壁件则需考虑多点柔性接触以避免夹持变形。对于精密机械零部件,夹爪指面的材质与接触面积往往比夹持力大小更关键。
汇新智能装备建议按以下顺序逐项确认:
- 夹持方式:外撑、内撑还是平行夹持,需结合工件刚性与加工余量判断;
- 重复定位精度:精密机械零部件搬运通常要求±0.02mm以内,气动抓手难以稳定达到,需考虑电动抓手;
- 开合行程:预留10%~15%余量,避免工件公差波动导致夹持失败;
- 防护等级:机械加工现场粉尘与切削液较多,建议不低于IP65。
伺服电机匹配:扭矩、惯量与转速的三重校核
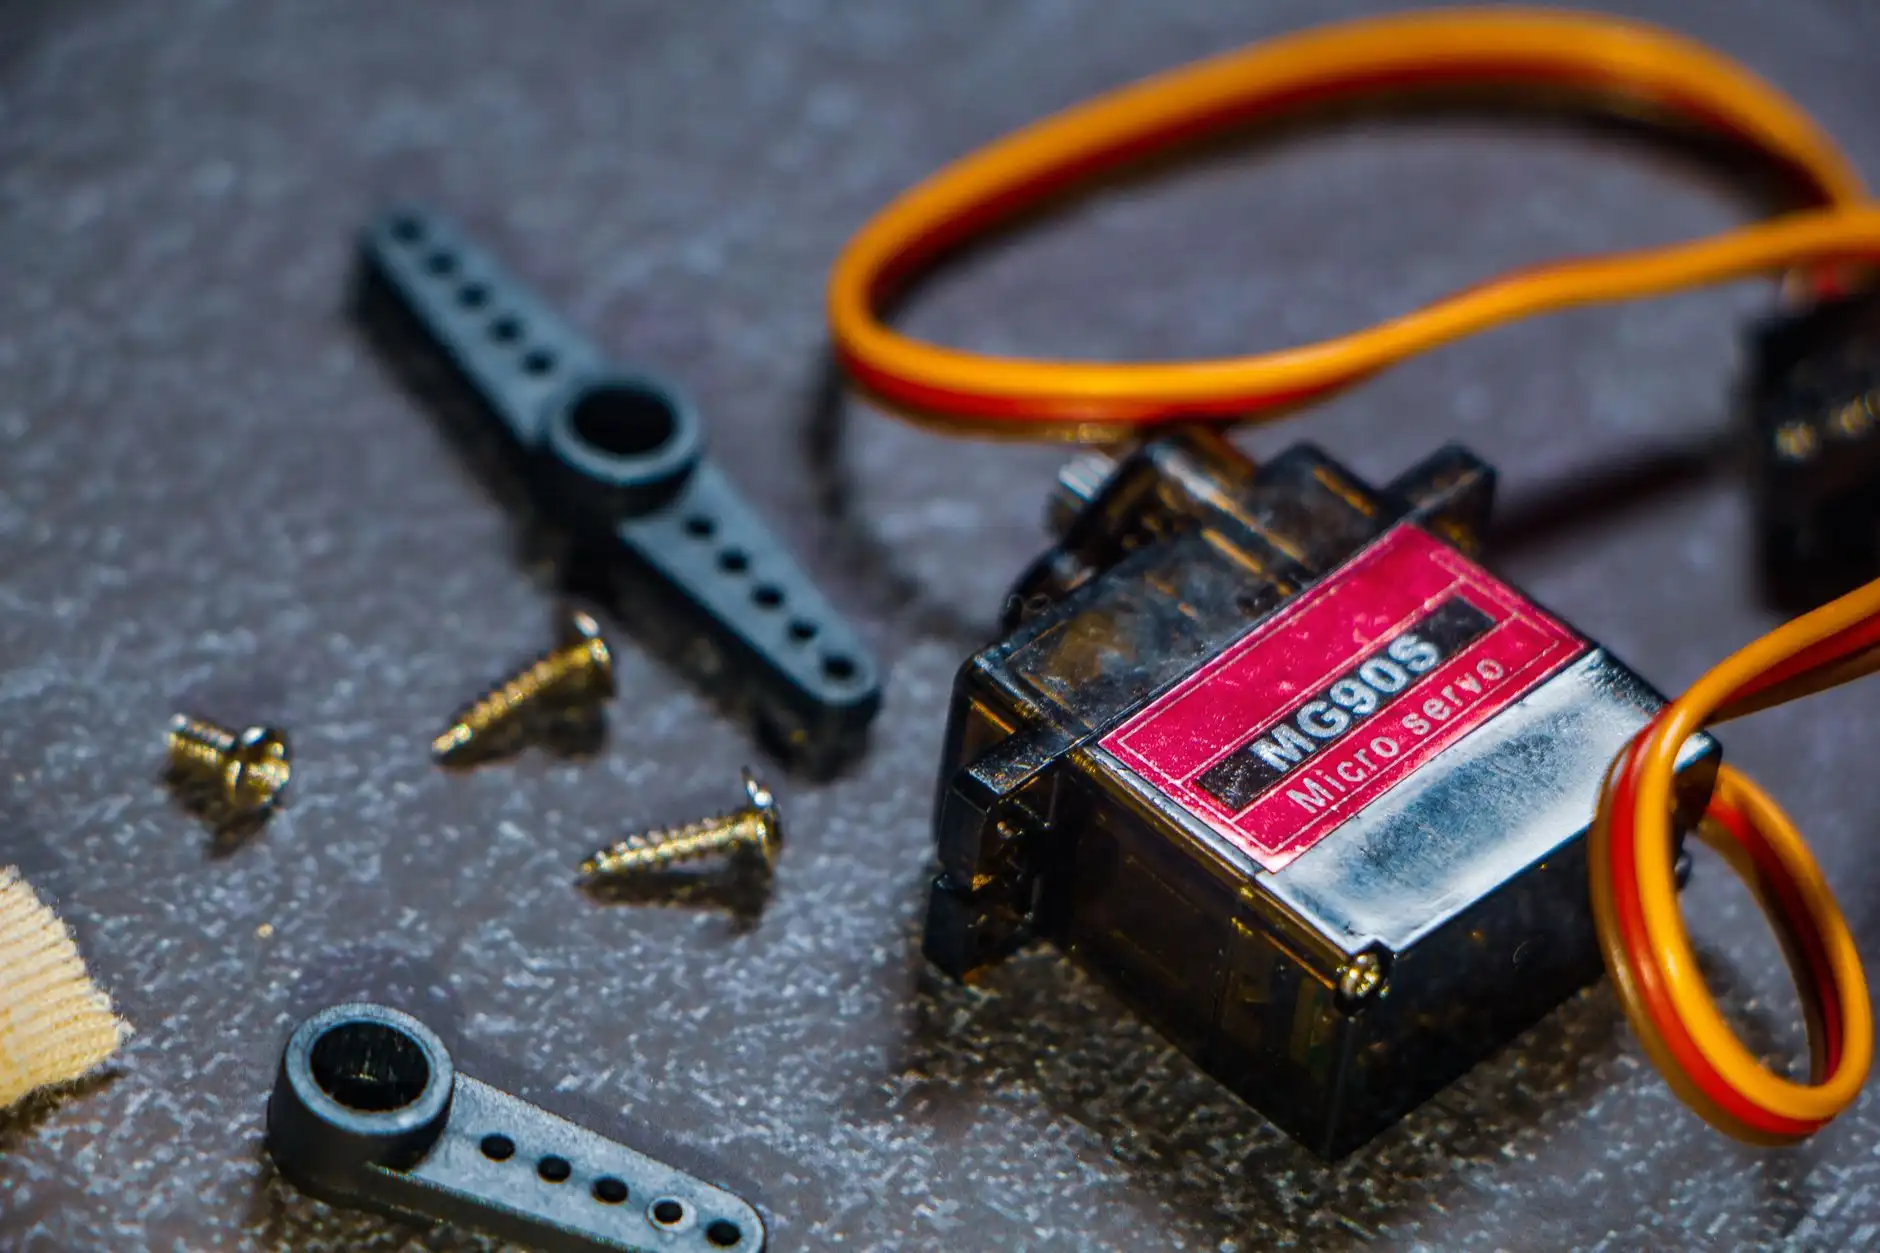
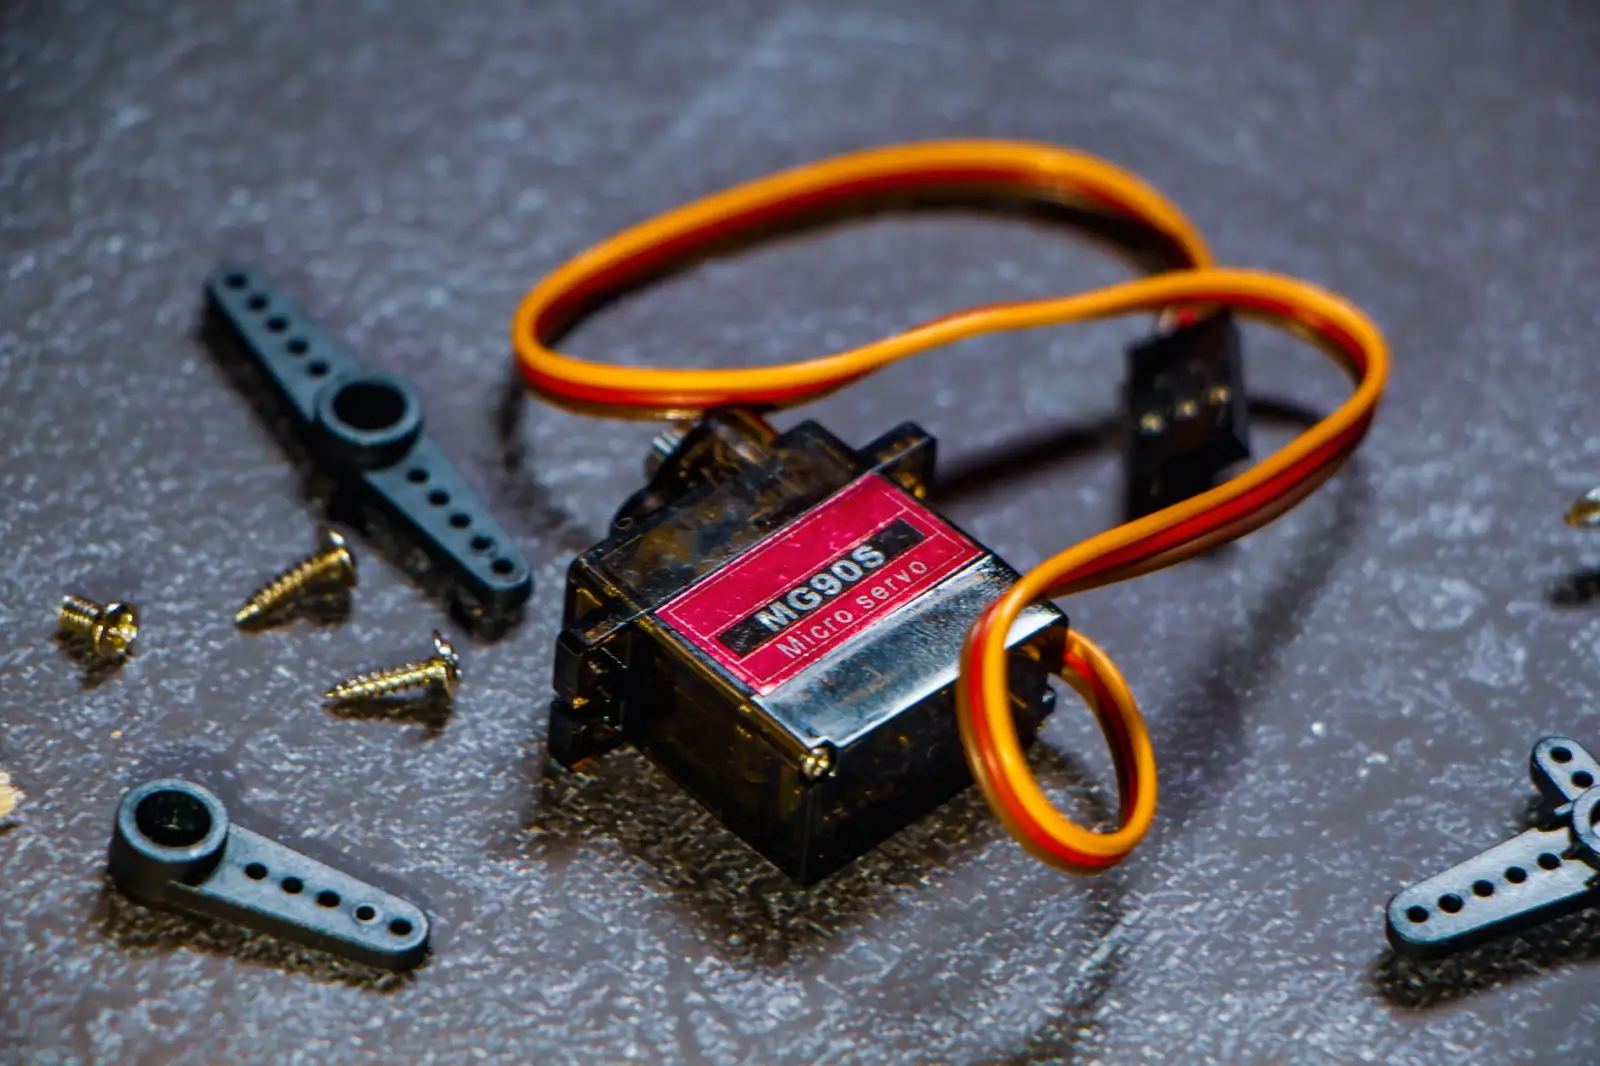
电动抓手与旋转轴常用的伺服电机(伺服马达)选型,核心是扭矩与惯量匹配。扭矩计算需涵盖静态夹持力、加速扭矩与摩擦损耗,并按1.5~2倍安全系数放大。惯量比方面,负载惯量与电机转子惯量之比一般控制在10倍以内,动态响应要求高的场合建议压到5倍以下,否则容易出现整定时间长、低速爬行等问题。
转速校核同样不可忽视。部分工程师只关注额定扭矩,却忽略了减速比与最高转速的匹配关系,导致抓手工位节拍达不到设计值。实际选型时,应结合抓手的开合时间曲线反推电机转速需求,再对照伺服马达的转矩-转速特性曲线确认工作点是否落在连续运行区间内。
机械加工现场的常见问题
调试阶段反馈较多的情况包括:抓手夹持后工件微量偏移、电机报警过载、重复定位精度随时间漂移。前两者多与惯量匹配和增益整定有关,后者往往指向夹爪导轨磨损或编码器信号干扰。汇新智能装备在集成项目中通常会在抓手与机器人法兰之间增加过渡板,并对线缆走向做独立固定,减少运动过程中的应力传导。
工业机器人抓手与伺服电机(伺服马达)的匹配是一项系统工程,需要把工件特征、节拍要求、现场环境与驱动特性放在一起权衡。汇新智能装备深耕机械加工自动化领域,在抓手结构设计、伺服选型校核与整机联调方面积累了较完整的工程数据,可为客户提供从方案评估到现场调试的配套支持,帮助产线在精度与节拍之间取得稳定平衡。