汇新智能装备解析:工业机器人抓手选型与伺服电机匹配要点
在自动化产线升级中,不少制造企业投入了高精度机器人本体,却因末端工业机器人抓手与伺服电机匹配失当,导致节拍拖慢、工件损伤率上升。江苏佰汇新智能装备有限公司在长期服务机械加工客户的过程中发现,抓手与驱动源的协同设计,往往比单纯追求本体重复定位精度更能决定产线综合效率。
抓手选型:从工件特征反推结构形式
选型的第一步不是看机器人法兰规格,而是回到工件本身。需要评估三个维度:工件材质与重量、表面状态与刚性、节拍要求与抓取姿态。例如,薄壁铝件在机械加工后易变形,平行夹爪若夹持力过大反而造成二次损伤,此时应优先考虑柔性指面或真空吸盘方案。
常见抓手类型及其适用场景:
- 平行气动/电动夹爪:适合规则几何体、高节拍搬运,重复精度可达±0.02mm;
- 角度型夹爪:用于圆柱类精密机械零部件,自定心效果好;
- 真空吸盘:适用于薄板、玻璃、表面无夹持空间的工件。

伺服电机与伺服马达的匹配逻辑
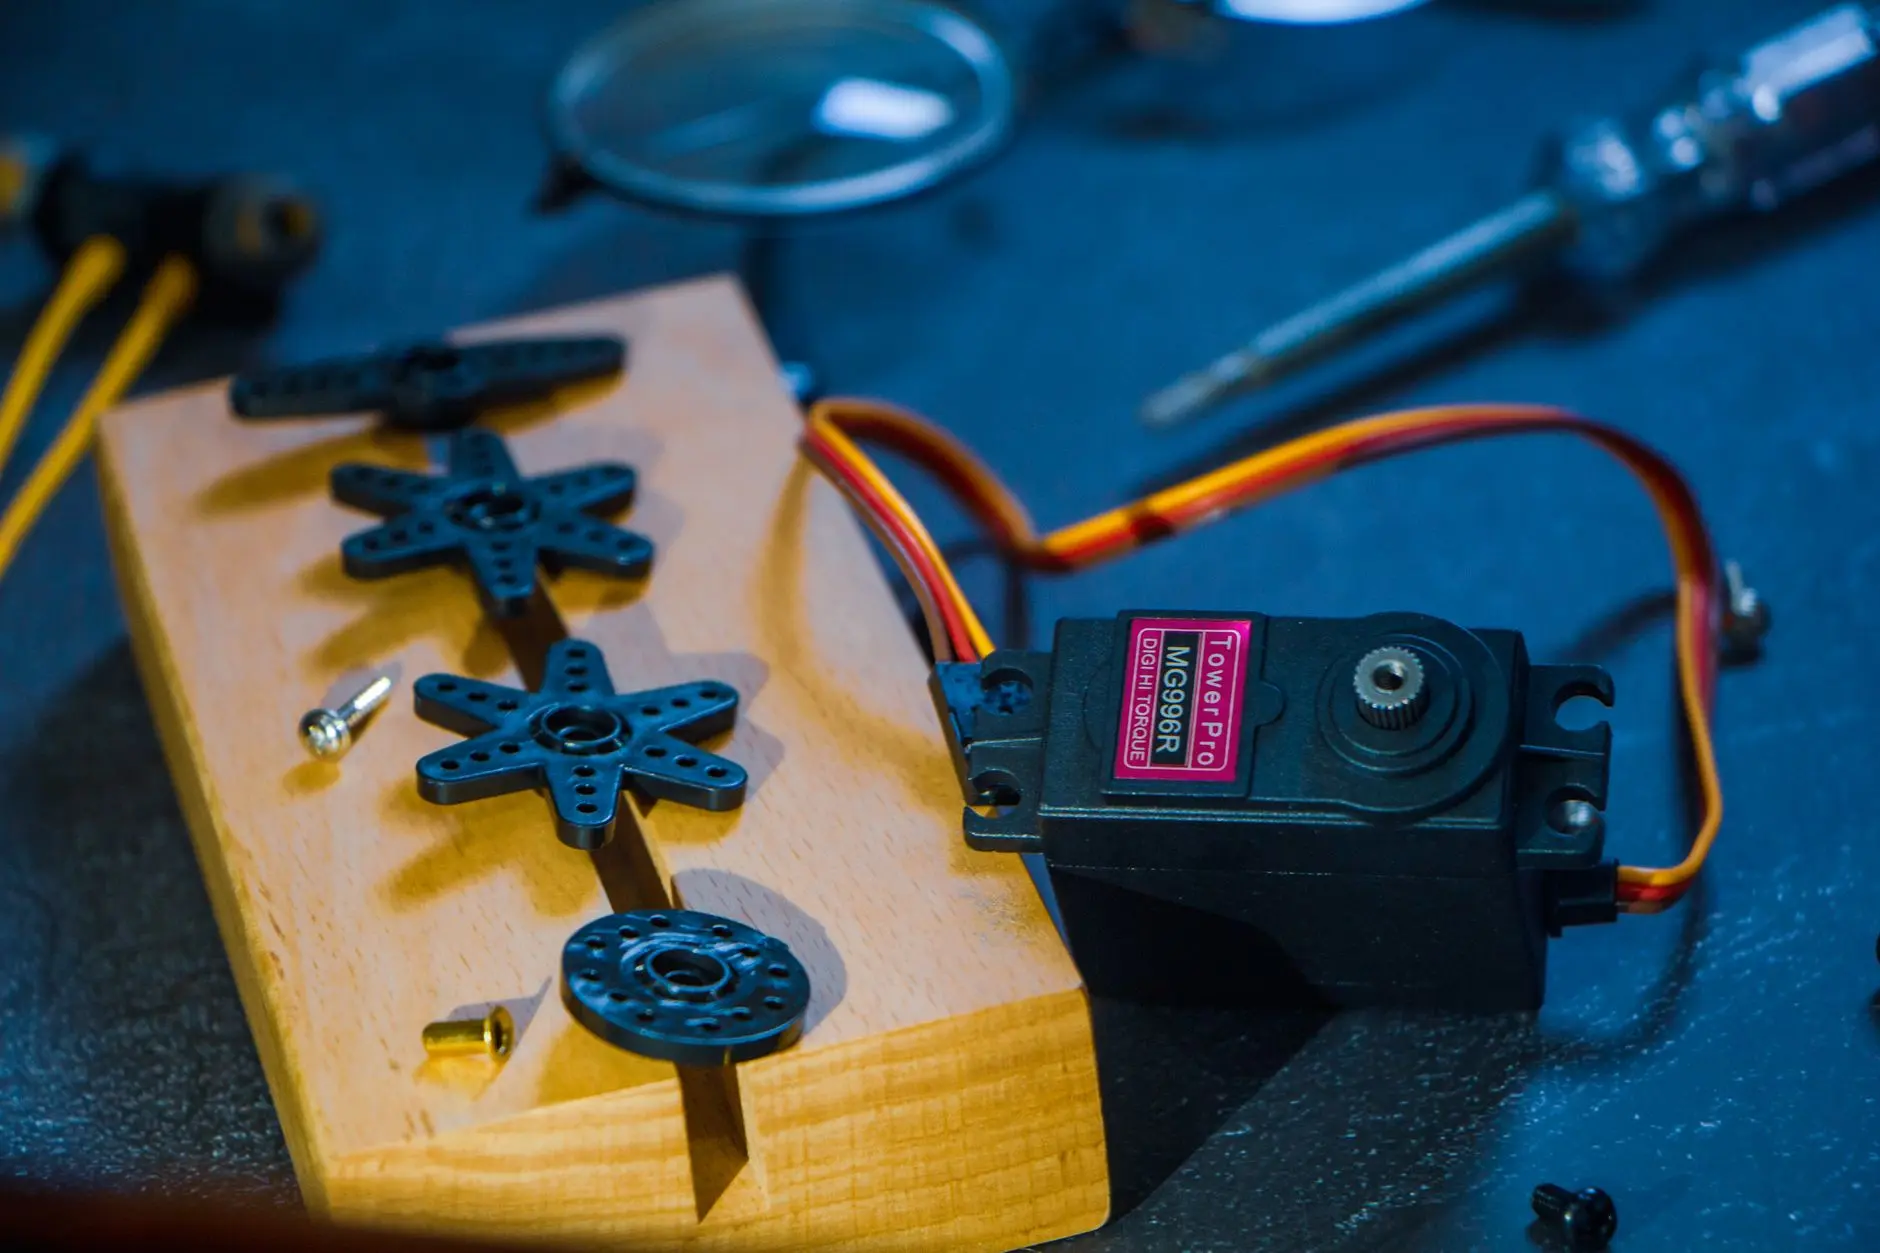
电动抓手通常由伺服马达驱动滚珠丝杠或齿轮齿条。匹配时需核算三个核心参数:额定扭矩、转子惯量与编码器分辨率。扭矩不足会导致夹持力衰减;惯量比过大则引发整定时间延长,影响节拍。经验上,惯量比控制在5:1以内较为稳妥,高动态场景建议压到3:1以下。
以夹持力200N、行程20mm的电动抓手为例,若选用100W伺服电机配合5mm导程丝杠,理论推力约1256N,安全系数充足;但若换用10mm导程,推力降至628N,仍有余量却牺牲了分辨率。这里的关键是导程与编码器线数的乘积关系——导程越小,单位脉冲位移越小,力控越精细。
实操中容易忽略的两个细节
一是抱闸配置。垂直抓取场景下,断电时若无抱闸,工件可能坠落。二是线缆走线。抓手末端到电机之间的动力线与编码器线需分开走线,避免PWM干扰导致位置漂移。汇新智能装备在集成项目中常建议客户预留拖链弯曲半径,减少长期往复运动带来的线缆疲劳。
从实际测试数据看,同一台六轴机器人搭配不同匹配方案,节拍差异可达18%以上。抓手与伺服电机的选型不是孤立环节,而是与机器人本体动态特性、工件公差带共同构成一个系统问题。江苏佰汇新智能装备有限公司在精密机械零部件加工与自动化集成中,始终将末端执行器与驱动匹配作为方案评审的独立节点,帮助客户在投产前规避隐性成本。