汇新智能装备伺服马达选型适配流程与定制化实施方案解析
在非标自动化产线与机器人集成项目中,伺服马达的选型是否合理,往往直接决定了设备节拍、定位精度和长期运行稳定性。江苏佰汇新智能装备有限公司围绕汇新智能装备的技术体系,将伺服马达的选型适配与定制化实施拆解为可执行的工程流程,服务于机械加工、工业机器人抓手及精密机械零部件等多类应用场景。
伺服马达在汇新智能装备业务中的定位
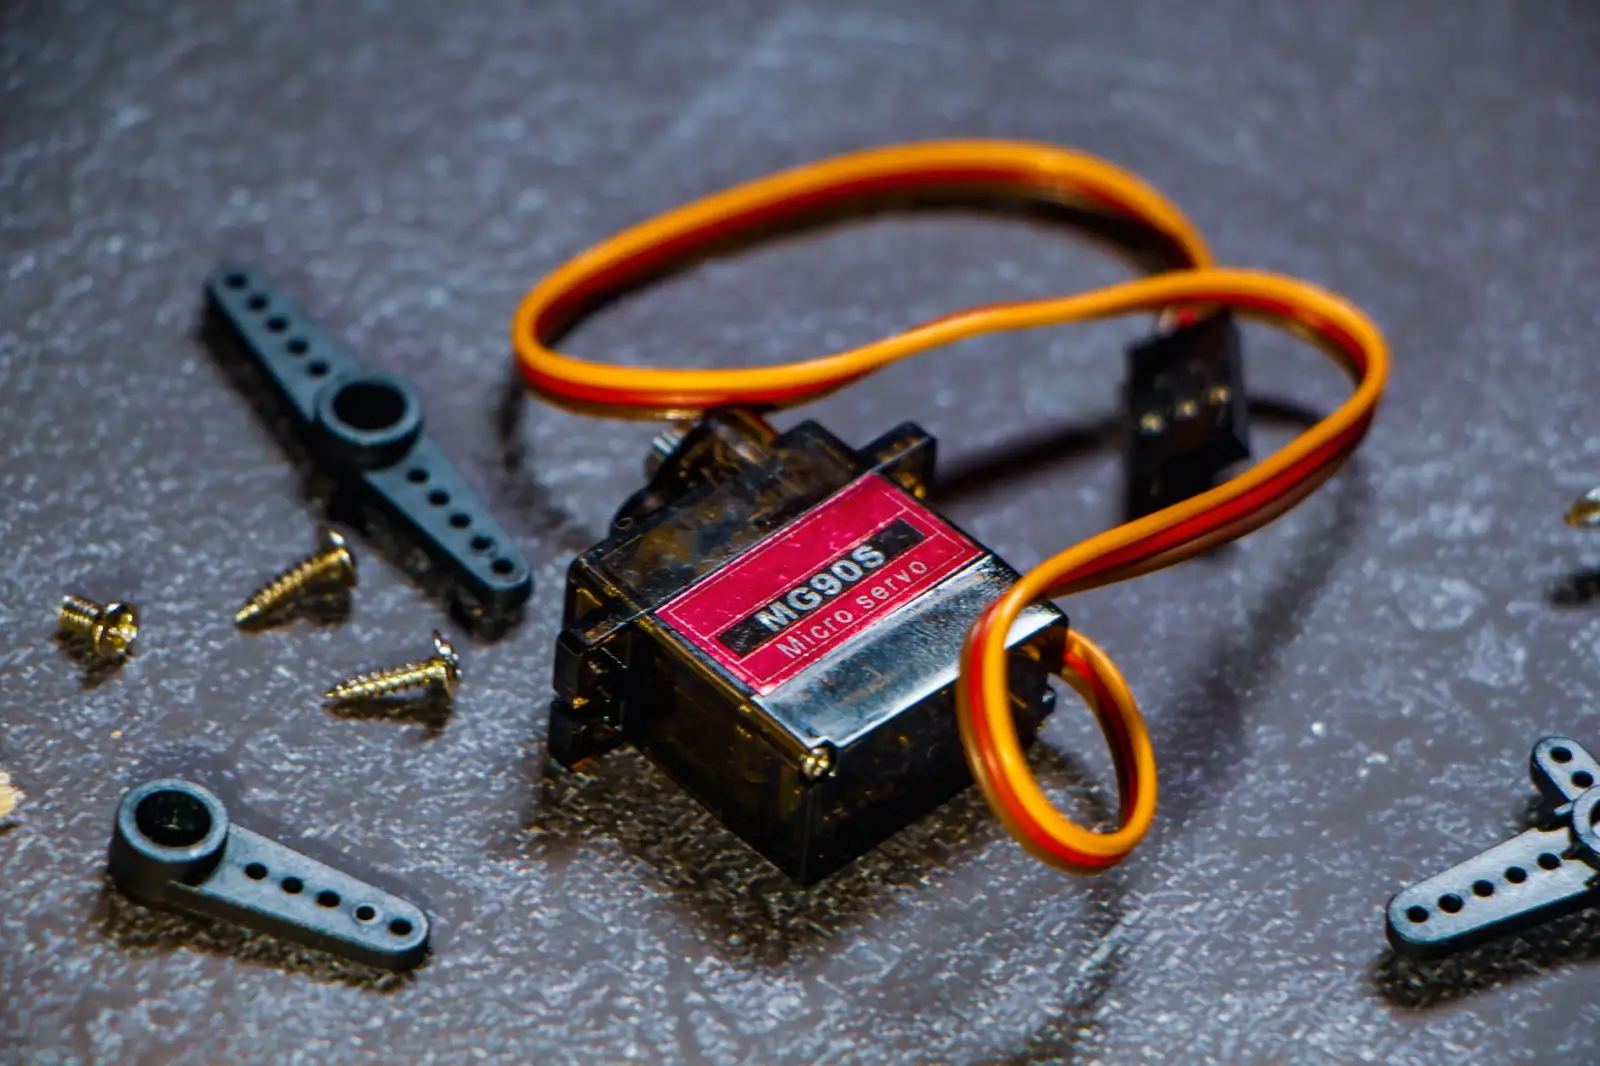
伺服电机与伺服马达是自动化执行层的核心驱动部件,承担位置控制、速度调节与转矩输出的任务。在汇新智能装备的业务结构中,伺服马达既作为独立供货产品,也作为工业机器人抓手、搬运模组、精密定位平台的配套驱动单元出现。与普通异步电机不同,伺服马达需要与驱动器、编码器、减速机构形成匹配闭环,任何一环的参数错配都会在调试阶段放大为振动、过冲或报警。因此公司将该栏目定位为"选型适配+定制化实施"的技术服务型业务,而非单纯的件号报价。
选型适配的核心参数维度
选型不是查样本选功率,而是从负载侧反推。汇新智能装备在项目对接中通常按以下维度逐项确认:
- 负载特性:包括负载惯量与电机转子惯量的比值(一般建议控制在5倍以内,高动态场合更严)、连续转矩与峰值转矩需求;
- 运动曲线:加减速时间、最高转速、定位次数,用于核算发热与过载能力;
- 精度要求:编码器分辨率(如17位、23位绝对值编码器)、重复定位精度与背隙控制;
- 安装与结构:法兰尺寸、轴端形式、是否配减速机及刹车,涉及精密机械零部件的接口配合;
- 电气与控制:驱动器通讯协议(EtherCAT、脉冲、模拟量等)、供电制式与现场干扰条件。
对于机械加工类设备中的刀塔、送料轴等场合,还会额外评估切削冲击下的转矩裕量与防护等级。
定制化实施方案的落地流程
标准品无法覆盖的工况,由汇新智能装备按项目制推进定制。典型流程为:需求调研与工况记录 → 负载建模与选型计算 → 样机或替代方案验证 → 驱动器参数整定与联调 → 现场试运行与数据复核。在机器人末端抓手应用中,常需将伺服马达与夹爪本体、力控传感器协同调试,公司会提供增益调整、滤波设置及回零策略的现场支持。对于批量配套客户,可建立参数模板库,缩短后续机型的调试周期。
适用场景与常见问题
该业务主要面向三类读者:正在做产线改造的设备工程师、需要配套驱动的机器人集成商,以及寻求稳定供货的整机厂商。常见问题集中在惯量匹配不足导致的定位抖动、刹车选型遗漏造成的断电下滑、以及长线缆下的编码器信号衰减。建议在方案阶段即提供完整运动曲线与负载图,避免后期以增大功率的方式"补救"。合作方面,汇新智能装备支持从单台选型咨询到批量定制交付的多种模式,并可结合机械加工能力同步解决安装座、联轴器等配套件的加工适配。