汇新智能装备解析:工业机器人抓手技术演进与选型要点
在自动化产线中,工业机器人抓手常被视作"末端执行器"这样一个附属部件,但实际使用中,抓取方案的设计合理性往往直接决定整条产线的节拍与良率。江苏佰汇新智能装备有限公司在长期配套机械加工与自动化集成项目中发现,抓手选型失误带来的停机调试成本,有时甚至超过本体采购差价。下面从技术演进与工程选型两个维度展开分析。
从气动到伺服:抓手驱动的技术演进
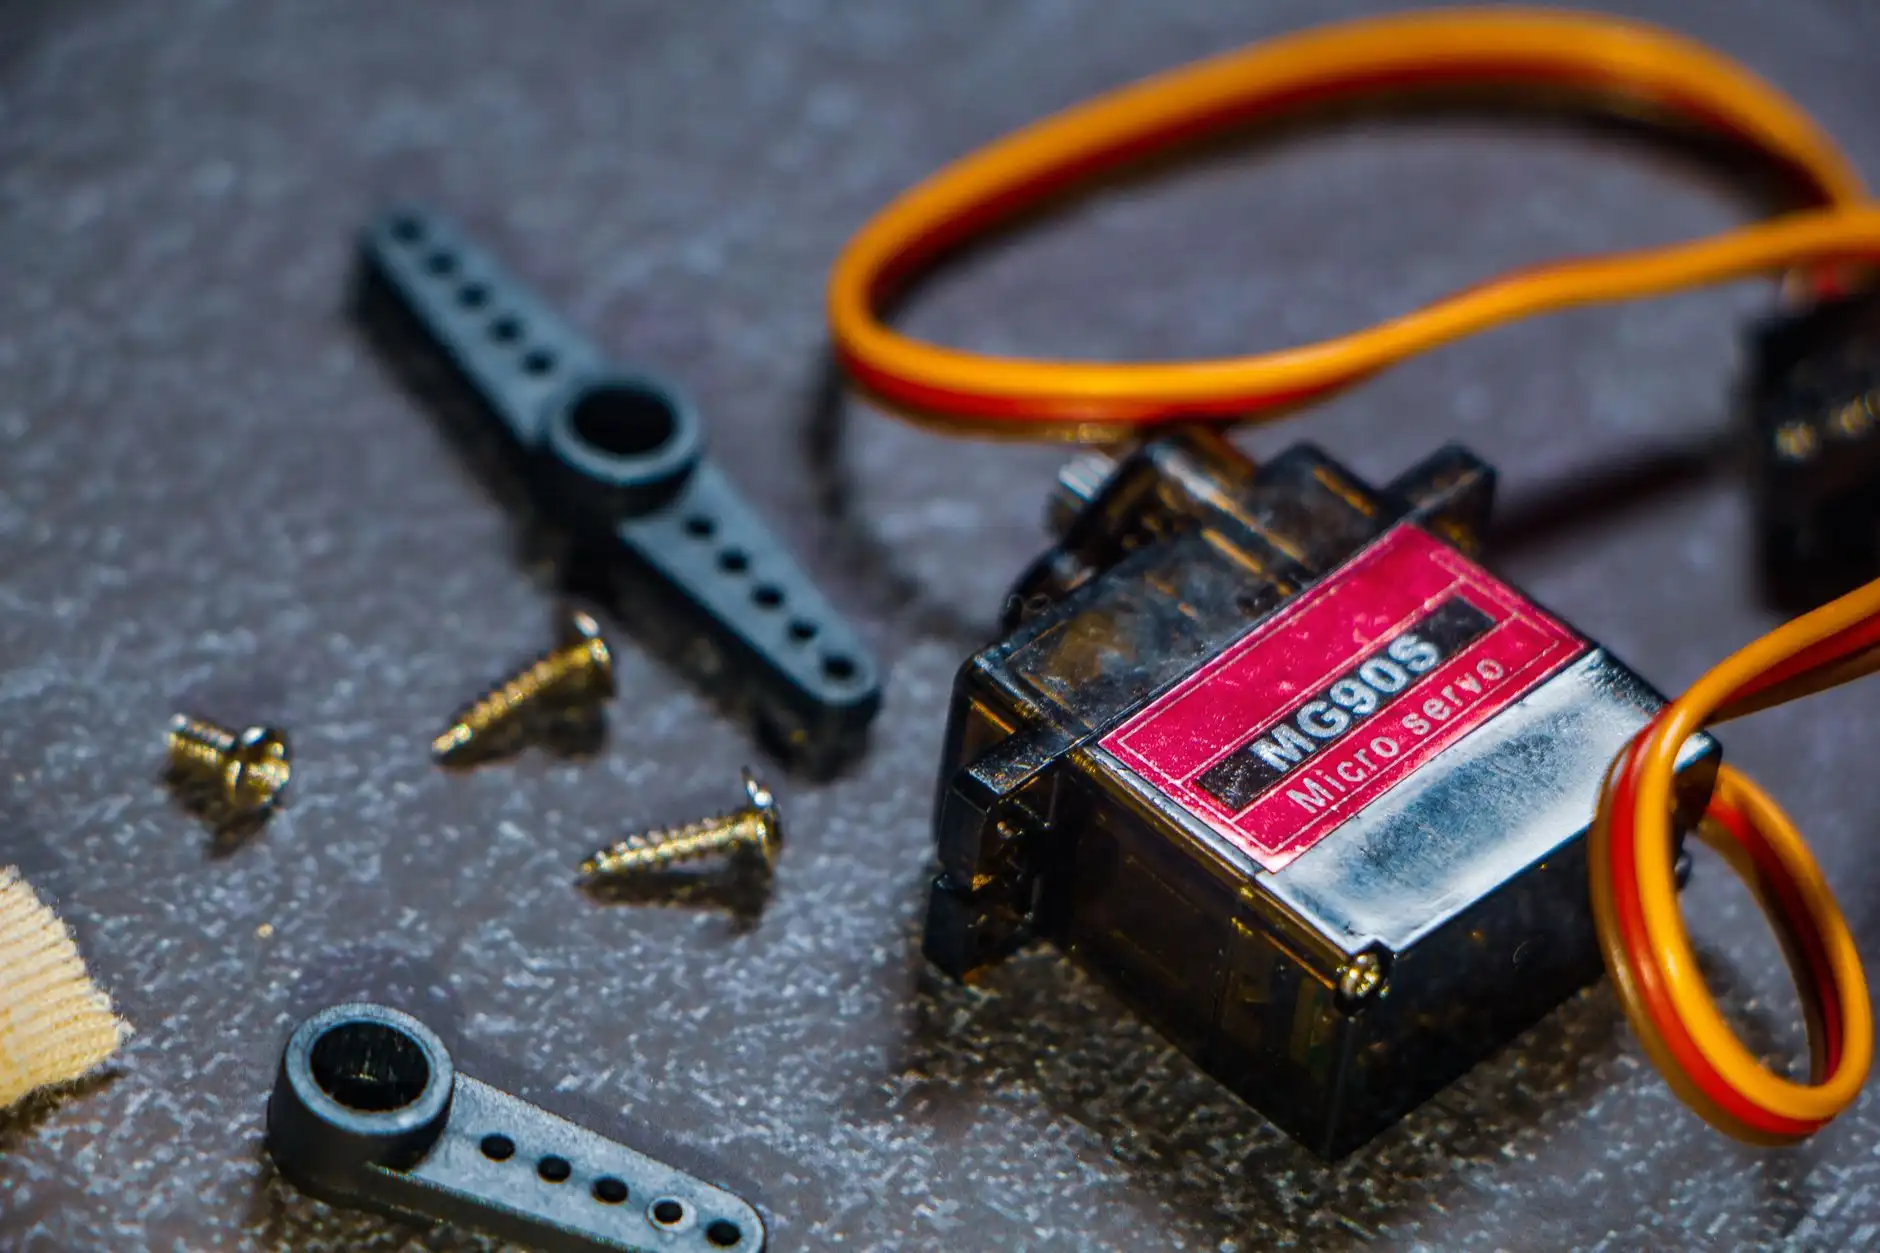
早期工业机器人抓手以气动驱动为主,结构简单、响应快,但夹持力与开口行程依赖气压调节,难以实现力位闭环控制。随着伺服电机与伺服马达小型化、高扭矩密度化,电动抓手逐步成为精密装配场景的主流选择。以汇新智能装备配套的电动平行抓手为例,采用绝对值编码器伺服马达后,重复定位精度可稳定控制在±0.02mm以内,并支持多段位行程示教,适应不同规格工件共线生产。
更进一步的趋势是"力控+柔性":通过电流环反馈估算夹持力,配合弹性指面材料,实现易损件的自适应抓取。这一方向对精密机械零部件的加工一致性提出了更高要求——指面安装面的平面度、定位销孔的位置度偏差,都会传导为抓取偏移。
抓手选型的四个关键参数
选型不是简单对照负载表,建议按以下顺序核算:
- 夹持力矩与工件重心距离:样本标称值通常基于理想夹持点,实际需按重心偏移量折算安全系数,建议不低于1.5。
- 开合行程与指长匹配:行程过大会牺牲闭合速度,过小则无法兼容来料公差,需结合来料尺寸分布确定。
- 驱动响应与节拍:高速分拣场景优先评估伺服马达的加减速能力,而非仅看额定转速。
- 指面材质与磨损寿命:金属件抓取建议硬指面加聚氨酯覆层,兼顾耐磨与防划伤。
常见问题:抓取偏移与掉件
现场最常见的故障是重复抓取偏移。排查顺序建议为:先确认法兰安装面与机器人第六轴的同心度,再检查指面磨损量,最后复核伺服电机零位是否因碰撞发生漂移。部分案例中,问题根源其实在机械加工环节的指面安装槽超差,而非抓手本体。

汇新智能装备在配套机器人抓手项目时,通常会在出厂前完成夹持力标定与行程一致性抽检,并提供指面快速更换结构,缩短现场维护窗口。对于多品种小批量产线,建议优先选择支持总线通讯的电动抓手,便于通过程序切换抓取配方,减少机械调整频次。
抓手技术正从"能夹住"向"夹得准、夹得稳、可感知"演进。选型阶段多花一天核算参数,往往能省下现场一周的调试时间——这也是我们持续整理行业数据的初衷。