汇新智能装备工业机器人抓手产品特点与适用场景详细介绍
日期:2026-10-08
标签:汇新智能装备,机械加工,工业机器人抓手,伺服电机,伺服马达,机器人,精密机械零部件
江苏佰汇新智能装备有限公司长期服务于机械加工与自动化产线领域,围绕工业机器人抓手形成了一套从结构设计、驱动匹配到现场调试的完整业务能力。对于计划导入自动化上下料、码垛或装配工序的制造企业,了解汇新智能装备的抓手产品体系,有助于更高效地完成选型与集成。
工业机器人抓手业务概述
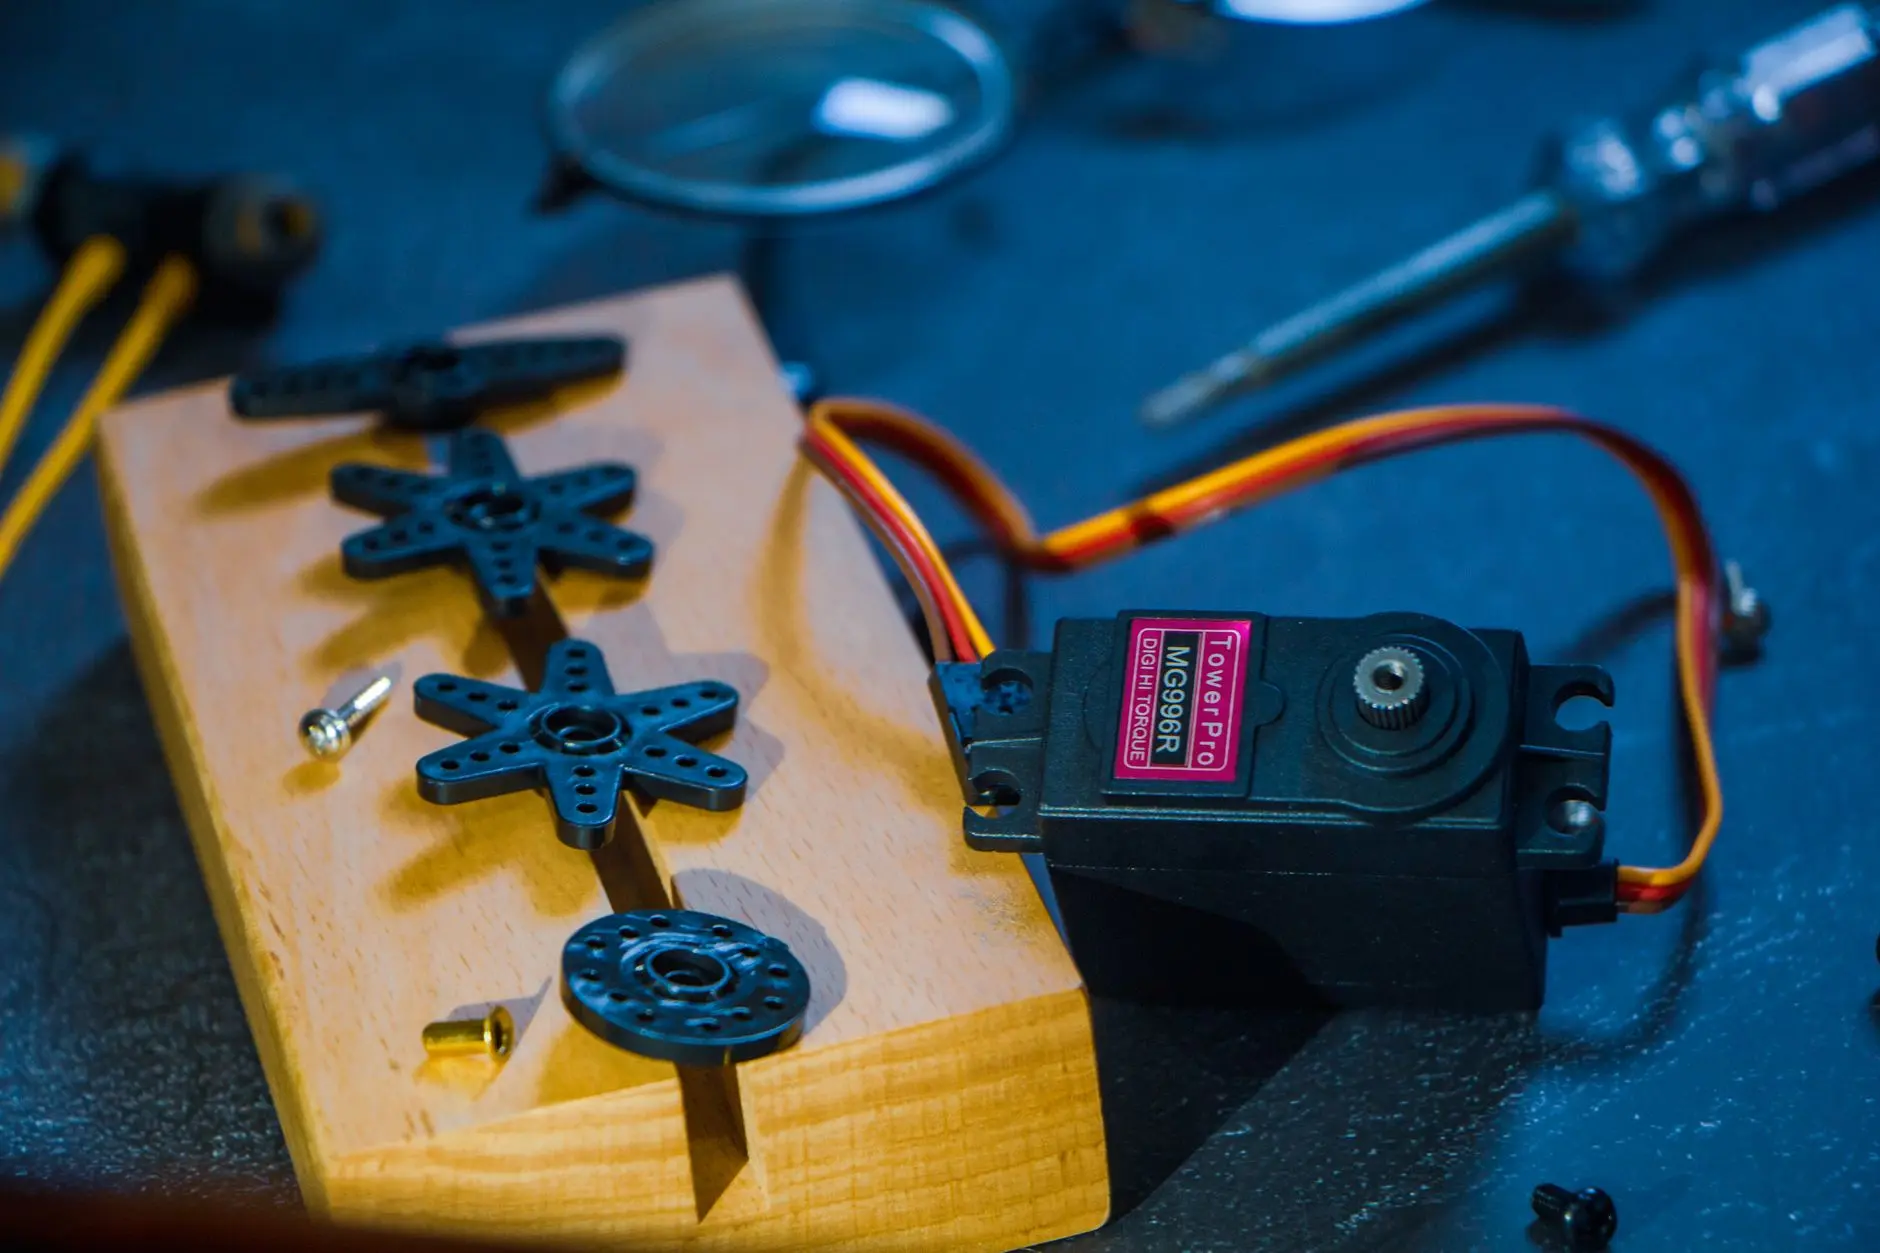
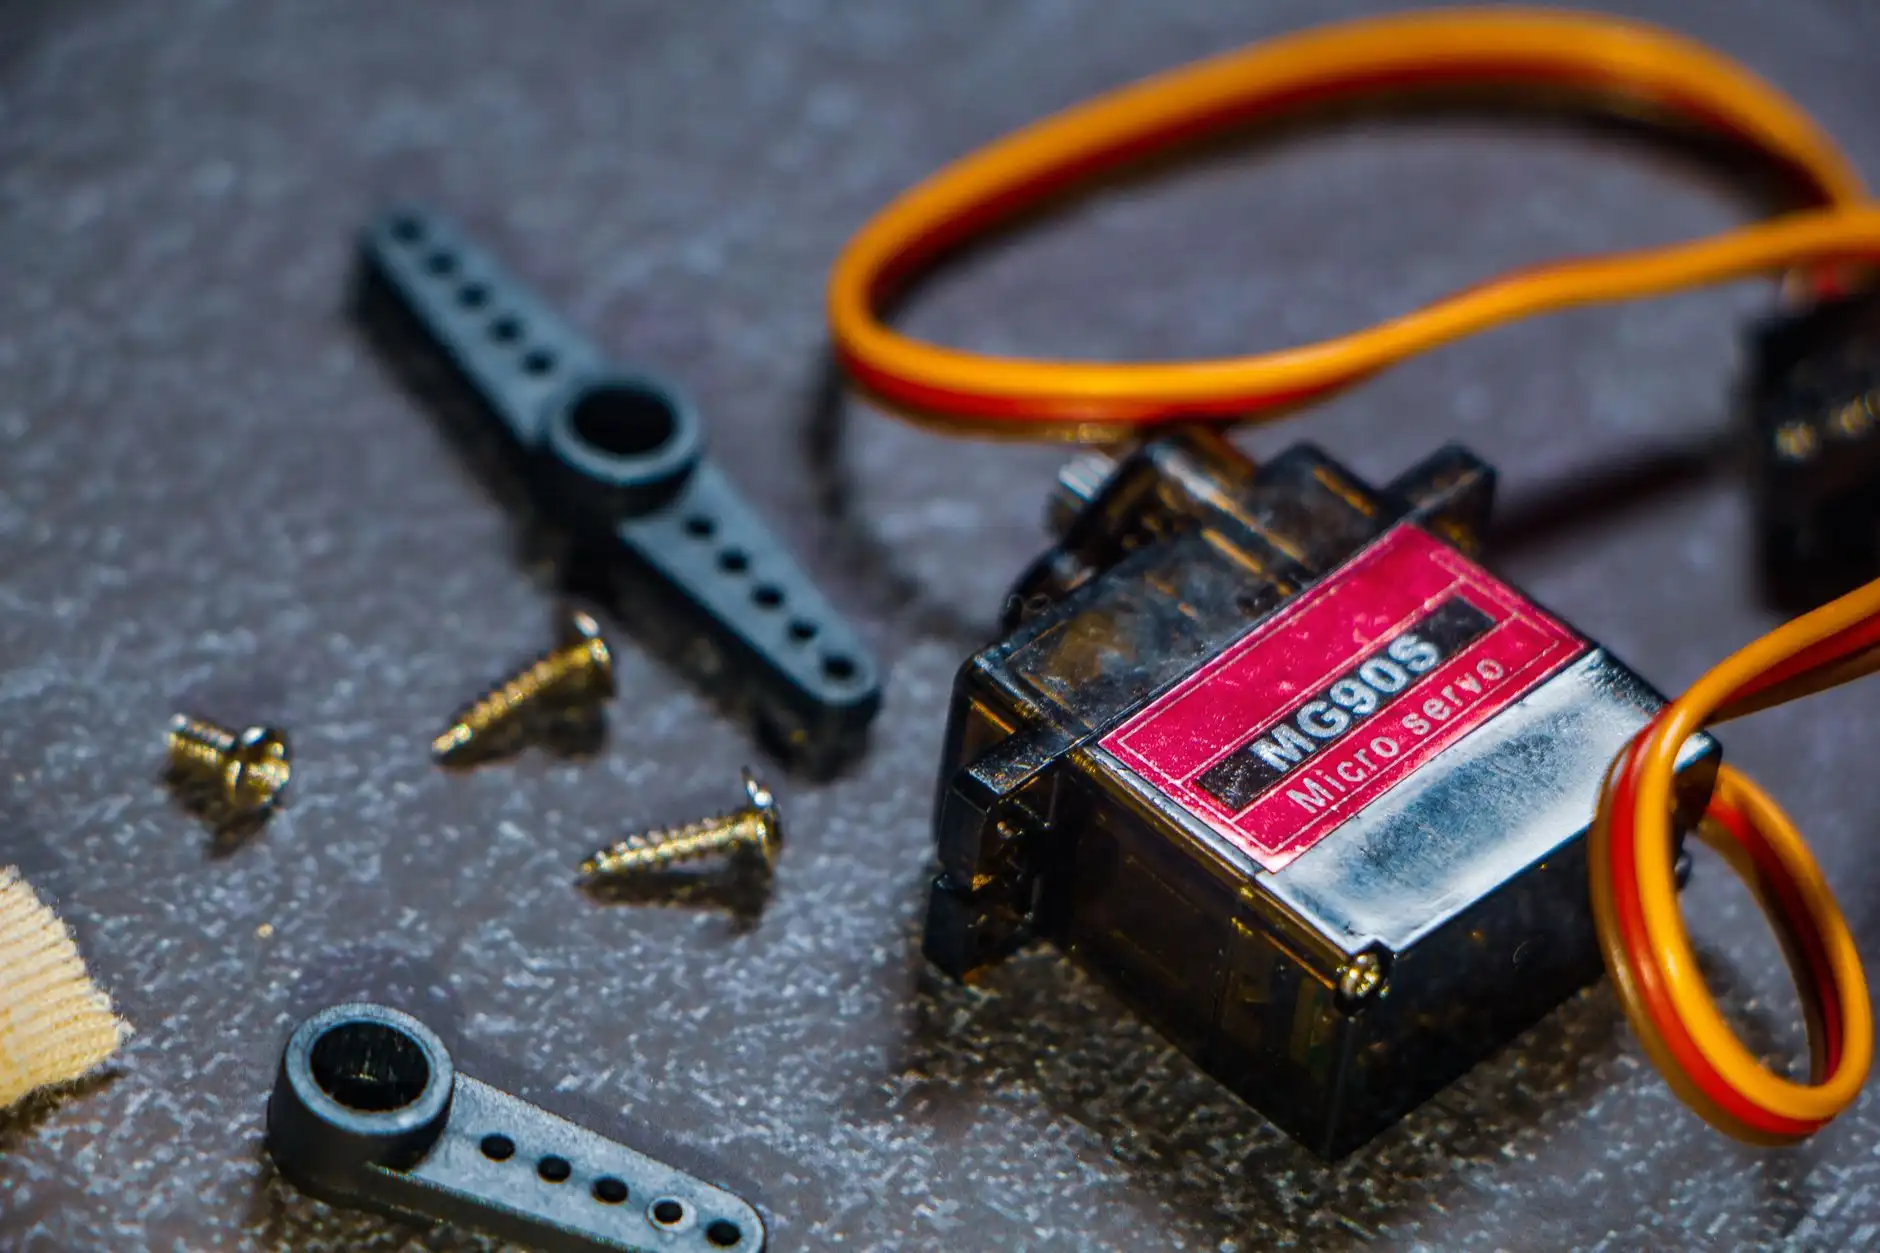
汇新智能装备提供的工业机器人抓手并非单一标准件,而是结合伺服电机、伺服马达驱动控制与精密机械零部件加工能力,按工件特征和节拍要求定制的末端执行器方案。业务覆盖气动夹爪、伺服电动夹爪、真空吸盘及复合式抓手,可配套主流品牌机器人使用。核心关键词中的机械加工能力,使公司在抓手本体结构件、连接法兰等环节具备自主加工与快速打样优势。

产品特点与技术维度
从实际使用角度看,汇新智能装备的工业机器人抓手具备以下特点:
- 驱控一体:采用伺服电机或伺服马达闭环控制,夹持力与开合速度可编程调节,适应易损件与刚性件的不同抓取需求。
- 结构耐用:关键运动副使用精密机械零部件,经热处理与精磨工艺,重复定位精度可控制在±0.02mm量级。
- 适配灵活:法兰接口按机器人型号定制,支持快速换装,缩短产线换型时间。
- 反馈完善:可选配力觉与位置反馈,便于与上位控制系统联动。
适用场景与目标客户
该类抓手适用于数控机床上下料、冲压搬运、注塑取件、装配拧紧及物流码垛等工序。目标客户集中在汽车零部件、3C电子、五金加工与新能源电池等行业。对于多品种、小批量的机械加工车间,伺服电动抓手因参数可调而更具优势;对于高速取放场景,轻量化气动抓手则更经济。
选型与实施建议
选型时建议按以下步骤推进:
- 明确工件重量、尺寸与表面特性,确定夹持方式与所需夹持力。
- 核算机器人负载余量与节拍要求,选择气动或伺服驱动方案。
- 确认通讯协议与I/O接口,确保与现有控制系统兼容。
- 由汇新智能装备提供样件试抓与参数调试,验证后再批量交付。
公司可配合客户完成从方案设计、精密机械零部件加工到现场联调的全流程支持,降低集成风险。
常见问题与合作方式
客户常关注抓手寿命、备件供应与定制周期。汇新智能装备依托自身机械加工能力,常规定制周期可控制在合理范围内,并提供易损件更换与技术培训。合作方式包括单件定制、小批量配套及长期供货协议,也可与机器人集成商联合承接产线项目。如需进一步了解工业机器人抓手与伺服驱动方案,可直接联系公司技术团队获取选型资料。